【2026年9月1日発表】建機の死角をインフラが透視!大林組が自動運転重機・車両向けの「路車協調型安全技術」を開発!現場安全DX完全ガイド
「建設現場やスマートシティで自動運転建機や無人搬送車を走らせる際、建機自体の車載センサーだけでは死角にいる作業員や障害物を検知しきれない…」「大林組が開発した道路側インフラ(LiDAR・カメラ)と連携する『路車協調システム』の仕組みとは?」とお悩みではありませんか?
本日(2026年9月1日)、BUILT(ITmedia)にて、**大林組による自動運転建機・車両の死角を補完する「路車協調型安全技術」の開発**が公開されました。道路側のLiDAR・カメラが死角の作業員を瞬時に捉えて車両へV2X無線通知する最新現場安全DXを現役PMが徹底解説します!
⚡ 30秒でわかる!この記事の重要ポイント
- 🎯 何が新しい?: 大林組が道路側インフラセンサー(LiDAR・カメラ)を活用し、自動運転建機・車両の死角にいる作業員を検知して車両へ即時通知する路車協調安全システムを開発。
- 💼 現場のメリット: 車載センサーの死角や建物の陰からの作業員飛び出しによる接触事故リスクを完全排除。
- 🚀 最初の一歩: 自動運転重機が稼働する大規模土木・トンネル現場へのインフラセンサー配置検討からスタート可能。
📌 ニュース概要 & 公式出典情報
【発表元】 株式会社大林組 / BUILT (ITmedia)
【ニューステーマ】 大林組、自動運転建機・車両の死角をインフラ側から補完する「路車協調型安全技術」を開発
【発表日】 2026年9月1日報道
【主要要点】 道路側路側機(RSU)へのLiDAR・カメラ設置、車車間・路車間通信(V2X)によるミリ秒単位のアラート送信、自動運転重機の死角ゼロ化・減速制御
🔗 公式・一次情報ソース: BUILT記事
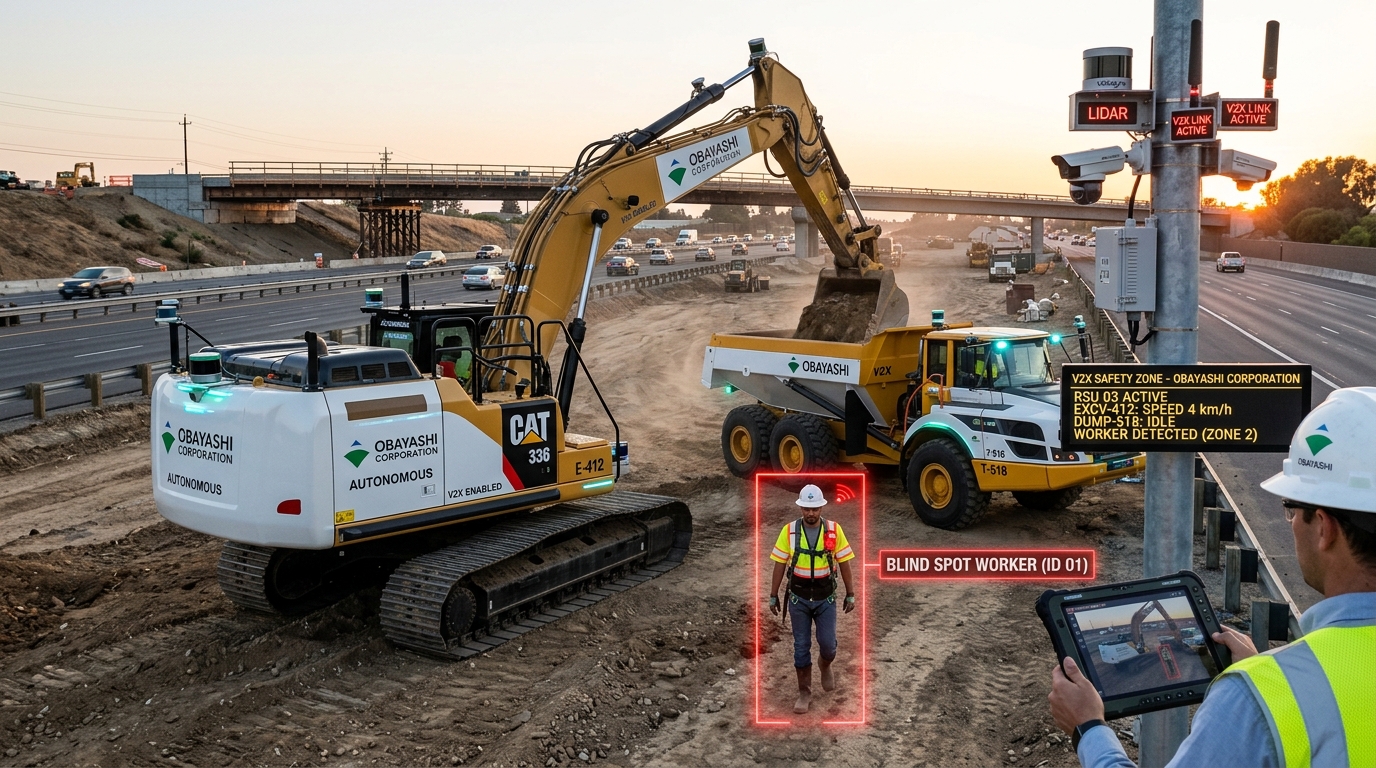
▲ 道路側ポールに設置されたLiDARが建機の死角にいる作業員を検知し自動運転ダンプへ即座に警告する様子(画像出典: 大林組公表資料および当社AI作成コンセプト図解 / ソースURL: https://built.itmedia.co.jp/bt/articles/2609/01/news051.html)
1. 大林組「路車協調安全技術」が誇る「2大アドバンテージ」
① 「インフラ視点による広域・死角ゼロのセンシング」
交差点や構造物の陰、仮設道路の曲がり角に設置した高精度LiDARが、車載カメラからは見えない動線を完全監視。
② 「超低遅延V2X通信による自動緊急停止・減速連動」
作業員の接近を検知すると0.1秒未満で自動運転建機へ制御信号を送信し、接触の危険がある前に安全停止。
現場で実感するメリット vs 導入時の注意点・リスク
| ⭕ メリット(高評価ポイント) | ❌ デメリット・注意点(導入の落とし穴) |
|---|---|
|
・車載センサーの高額化を抑えつつ、インフラ側との協調で完璧な安全性を確立。 ・人と無人建機が混在する過渡期の建設現場での接触事故リスクを根絶。 ・将来のスマートシティ・自動走行インフラへそのまま展開可能なオープンアーキテクチャ。 |
・現場構内の要所(交差点・合流部)への通信路側機・電源インフラの設置が必要。 ・粉じんや激しい豪雨時のLiDAR光学センサー保護対策が必要。 |
🏢 現場導入ガイド:適用規模・難易度・ROI・最初の一歩
大規模土木現場、トンネル・ダム建設、スマートシティ開発、物流ハブ構内
★★★☆☆(現場内無線LAN/プライベート5Gと路側機の設置が必要)
重大接触死傷事故の完全防止、無人建機の走行速度・稼働率向上による工期短縮
ステップ1:自動重機走行ルートにおける見通しの悪い交差点・合流部の抽出。
ステップ2:大林組の路車協調センサーユニットのパイロット配置検証。
【PMかもめ の本音レビュー】現役視点での実務インパクト

PMかもめ
自動運転を『車単体』で解決しようとせず、『道路インフラと協調』させる大林組のアプローチは極めて現実的で安全性が高いです!
4. まとめ:実務での活用に向けて
大林組の路車協調型安全技術をベンチマークし、安全な自動化現場環境を整備しましょう。
💡 あわせて読みたい!関連する最新DX事例(厳選3選)
【情報出典・公式参考リンク】
・発表企業:株式会社大林組
・参照ニュースURL:https://built.itmedia.co.jp/bt/articles/2609/01/news051.html

